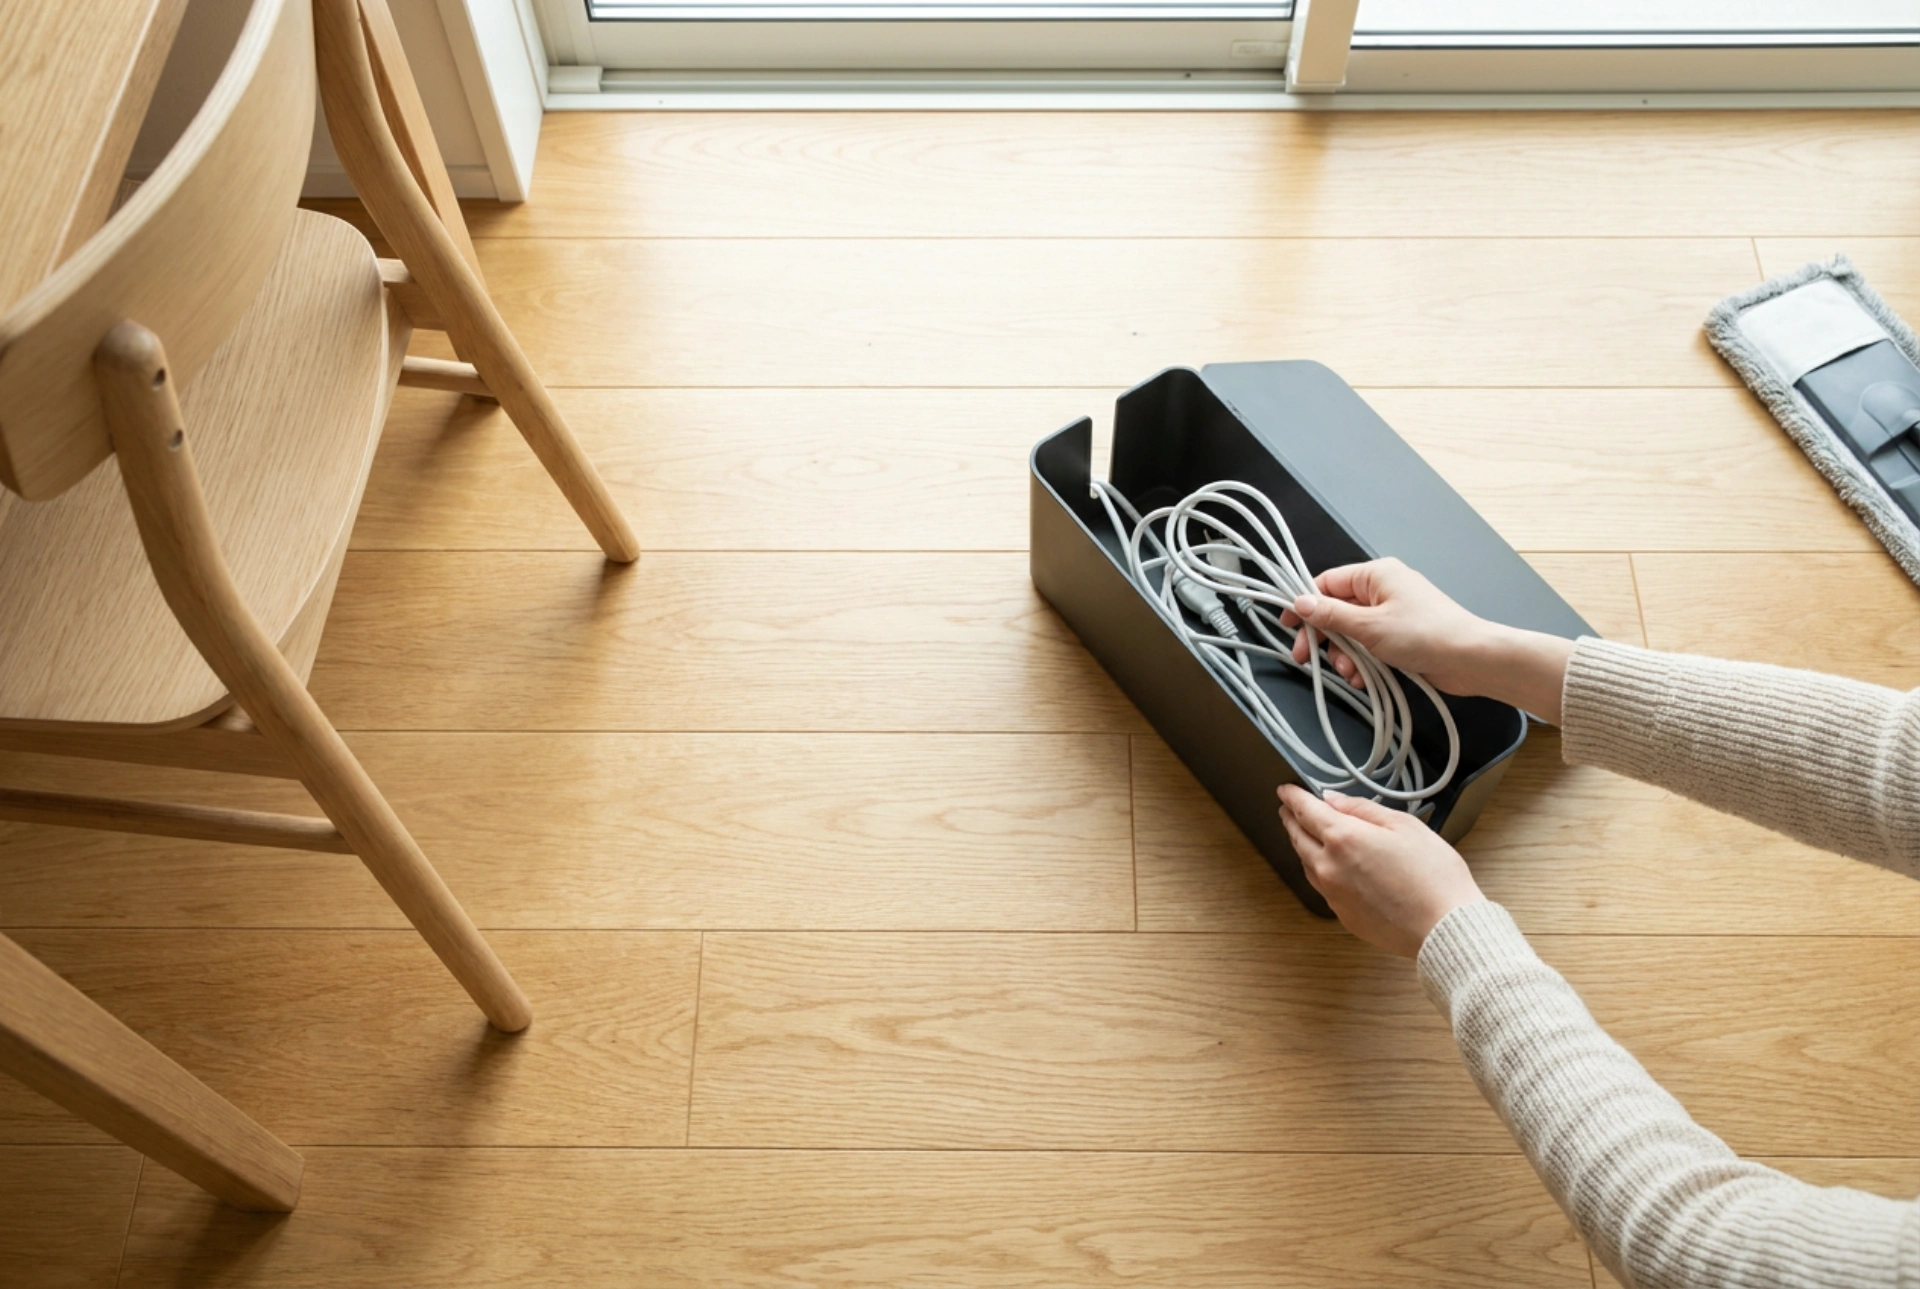


Akıllı temizlik robotlarının hem süpürme hem de paspaslama işlevlerini maksimum verimle yerine getirmesi, zemin üzerindeki engellerin doğru şekilde yönetilmesine bağlıdır. Fiziksel engelleri önceden ortadan kaldırmak ve yüzeyi optimize etmek, cihazın sensör doğruluğunu artırırken temizlik kalitesini en üst düzeye çıkarır.
Kablo Yönetimi ve Mekanik Engellerin Önlenmesi
Robot süpürgelerin alt kısmında bulunan ana fırça ve yan fırçalar, merkezkaç kuvveti ve dönme momenti (tork) prensibiyle çalışır. Zemin üzerinde serbest halde bırakılan ince elektrik kabloları, şarj telleri veya perde püskülleri, bu dönen mekanizmalara kolayca dolanabilir. Dolanma gerçekleştiğinde motor aşırı yüklenmeye maruz kalır ve cihaz güvenlik protokolü gereği çalışmayı durdurur.
Bu mekanik sıkışmaları önlemek için kabloların yerçekimi merkezinden uzaklaştırılması gerekir. Kablo düzenleyici kutular kullanarak veya kabloları süpürgelik hatlarına sabitleyerek zemin seviyesinden kaldırmak en etkili yöntemdir. Ayrıca, 2 santimetreden daha ince ve hafif olan nesneler (örneğin oyuncaklar veya küçük çoraplar) kızılötesi veya LiDAR sensörleri tarafından her zaman algılanamayabilir. Bu nesneler fırça haznesine çekilerek vakum kanalını tıkayabilir veya fırçanın dönüşünü engelleyebilir. Bu nedenle, temizlik öncesinde zemindeki küçük objelerin tamamen toplanması şarttır.
Sensör Teknolojisi ve Mobilya Yerleşimi
Modern temizlik robotları, ortamı haritalandırmak için lazer dalgaları (LiDAR) veya optik kameralar kullanır. Bu sensörlerin düzgün çalışabilmesi için ışığın ve sinyallerin engelsiz bir şekilde yansıması gerekir. Sandalyelerin masanın altına tamamen sıkıştırılması veya tamamen kaldırılması, robotun her bir sandalye bacağı etrafında gereksiz manevralar yaparak zaman ve pil kaybetmesini önler.
Hafif mobilyaların duvar kenarlarına çekilmesi, robotun kesintisiz doğrusal yollar çizmesini sağlar. Bu doğrusal hareket, temizlik algoritmasının (genellikle sistematik z-şekilli rota) en yüksek verimlilikle çalışmasına olanak tanır. Ayrıca, robotun gövde yüksekliği ile mobilya altı boşluklarının yüksekliği arasındaki milimetrik farklar önemlidir. Eğer bir mobilyanın altı robotun yüksekliğine çok yakınsa, cihaz sıkışabilir. Bu tür kritik alanların altına fiziksel bariyerler yerleştirmek veya cihazın yazılımından sanal duvarlar tanımlamak olası mekanik hasarları engeller.
Paspaslama Öncesi Yüzey Fiziği ve Kimyasal Hazırlık
Paspaslama işlemi, mikrofiber bezin zeminle temas etmesiyle oluşan sürtünme kuvvetine dayanır. Eğer zemin üzerinde kaba toz, saç telleri veya büyük partiküller bulunuyorsa, ıslak paspas bu kirleri zemine yayarak çamurlaşmaya neden olabilir. Bu durumu önlemek için robotun önce sadece süpürme modunda çalıştırılması, ardından paspaslama moduna geçirilmesi fiziksel olarak en temiz sonucu verir.
Yüzey gerilimini optimize etmek de paspaslama kalitesini doğrudan etkiler. Çok sert sular, robotun su püskürtme kanallarında kalsiyum ve magnezyum birikintilerine (kireç) yol açarak zamanla tıkanmaya sebep olur. Bu nedenle cihazın su haznesinde arıtılmış veya kaynatılıp soğutulmuş su kullanılması önerilir. Kimyasal temizleyiciler kullanılacaksa, kesinlikle köpürmeyen ve cihazın plastik aksamına zarar vermeyecek nötr pH derecesine sahip özel zemin temizleyiciler tercih edilmelidir. Aşırı köpüren deterjanlar, cihazın su pompasında hava kabarcıkları oluşturarak sıvı akışını kesintiye uğratabilir.
Halılar ve Geçiş Eşiklerinin Yönetimi
Robot süpürgelerin tekerlek süspansiyon sistemleri genellikle 1.5 ila 2 santimetre arasındaki yükseklikleri aşacak şekilde tasarlanmıştır. Ancak dik açılı sert eşikler, tekerleklerin tutunma mekanizmasını zorlar ve cihazın askıda kalmasına neden olabilir. Bu tür geçiş noktalarına küçük eğimli rampalar yerleştirmek, cihazın odalar arasında sorunsuz geçiş yapmasını sağlar.
Paspaslama modunda ise halıların korunması kritik bir konudur. Islak mikrofiber bezin halı liflerine temas etmesi kir transferine yol açabilir. Robotun halı algılama sensörleri (ultrasonik sensörler) varsa, cihaz halıyı otomatik olarak algılayıp paspas plakasını yukarı kaldırabilir veya halıdan kaçınabilir. Ancak bu sensörlere sahip olmayan modellerde, temizlik öncesinde halıların sınırlarının yazılımsal olarak belirlenmesi veya ince kilimlerin geçici olarak zeminden kaldırılması zemin koruması açısından en güvenli operasyonel adımdır.